Опубликован Control Architecture Design (CAD) Principle Framework (2/2)
Продолжение. Начало в https://ailev.livejournal.com/1814852.html
План должен оставлять возможности для коррекции и дальнейшей работы
Слой планирования рассчитывает желаемое поведение по модели. Реальная система испытывает возмущения и отклоняется от расчёта, поэтому слою коррекции нужны ресурсы для компенсации этих отклонений. Если исполнительный механизм уже использует всё доступное усилие для выполнения плана, дополнительное усилие для коррекции взять негде, поэтому необходимы запасы по мощности. При проектировании архитектуры нужно совместно определить, какие задания может выдавать слой планирования и какую ошибку способен удерживать слой коррекции.
CAD.3 связывает эти величины расчётом. Для выбранных моделей, начальных условий и границ возмущений строится область возможных ошибок слежения. По ней уточняются ограничения на план и управляющие воздействия: между рассчитанной траекторией и границами допустимых состояний должен оставаться запас, соответствующий возможной ошибке, а у исполнительных механизмов — возможность приложить дополнительное воздействие для коррекции. При этом граница ошибки сама зависит от допустимых заданий. Значит, ограничения для слоя планирования и возможности слоя коррекции приходится согласовывать совместно.
Быстрый план может потребовать таких воздействий, при которых у регулятора уже не будет оставаться возможности исправлять отклонения. Архитектурный расчёт связывает требования одного слоя с возможностями другого и позволяет выбрать достижимое сочетание скорости и точности.
При управлении компанией соответствующий вопрос относится к обязательствам и ресурсам. Если производственный план расходует всю доступную мощность, не оставляя её резерва, компенсация задержки на одной операции неизбежно потребует изменения других обязательств. Архитектура должна определять, какой резерв доступен для локальной коррекции и кто вправе перераспределять общий ресурс между заказами. Размер резерва выбирается по характеру отклонений, доступным способам восстановления и требованиям к выполнению заказов. Здесь численные оценки получают из модели работы данной компании.
Нужно также сохранить возможность продолжать управление после текущего действия. Сегодняшнее задание может быть выполнимым, но после его выполнения система окажется в безресурсном состоянии, из которого уже невозможно выполнить следующее обязательство. В динамической модели для этого строят способ выбирать воздействия так, чтобы после каждого шага сохранялась возможность дальнейшего управления с соблюдением ограничений. В компании это проверяется по совместимости текущего распределения ресурсов с последующими работами. Отсюда в CAD появляется требование обосновывать продолжение работы системы, включая поведение до получения следующего задания.
Способ продолжения выбирается по устройству управляемой системы: поддерживать прежний режим, снизить нагрузку, перейти на подготовленный резервный способ работы. У каждого такого способа есть свои требования к ресурсам и времени. Вместе с соблюдением ограничений проверяется достижение цели: сохранение работоспособности позволяет дальше выполнять задачу, а качество архитектуры оценивается и по тому, насколько успешно эта задача выполняется.
Между слоями передаются и основания для пересмотра цели
Слои могут различаться тем, что именно они изменяют. Быстрая коррекция меняет текущее управляющее воздействие при сохранении задания. Планирование меняет последовательность действий для достижения принятой цели. Пересмотр цели меняет сам требуемый результат или допустимые затраты на него. При архитектурном проектировании нужно определить, какая информация вызывает каждый из этих пересмотров и кто имеет возможность его выполнить.
В рассматриваемой организации производства слой оперативного управления может компенсировать задержку переналадкой оборудования в пределах своих полномочий. Если этого недостаточно, он сообщает о невыполнимом задании слою планирования, который перераспределяет заказы между площадками. Если и перепланирование не позволяет выполнить обязательство, требуется пересмотр цели: согласование с заказчиком другого срока или состава поставки. Эту работу можно выделить в слой, принимающий и изменяющий обязательства. Ему нужны сведения о доступных вариантах поставки и полномочия на переговоры. Так сообщение о невозможности исполнить задание проходит к той работе по управлению, в которой можно изменить вызвавшее затруднение требование.
В компании такую архитектуру приходится согласовывать с интересами, правами участников и общим наличием ресурсов компании. Для изменения обязательства может понадобиться согласие другой организации, а для перераспределения ресурсов — полномочие владельца бюджета. Эти условия входят во время и саму возможность получения нового сбалансированного (согласованного и возможного для управления) плана. В случае холдинга особенно полезно разбирать, какое управление оставлено штаб-квартире, что оставлено предприятиям, что оставлено филиалам, что согласуется между ними и за какое время.
Можно также изменить сам способ управления при сохранении цели. Например, уточнить модель, по которой слой планирования оценивает длительность операций (скажем, Голдратт [6] рекомендует брать оценку исполнителя и банально делить её вдвое, оставляя всю невязку на учёт в буфере проекта), или изменить правило распределения заданий. После этого нужно пересчитать те планы и оценки выполнимости, которые опирались на прежнюю модель или правило. Так архитектура связывает уточнение моделей, обучение используемых нейросетевых компонентов и обновление методов управления с их дальнейшим использованием.
При исследовании биологического управления различаются, например, коррекция текущего движения, выбор другого способа движения и изменение правил, по которым подготавливаются последующие действия -- в оригинальных работах, по которым создавалась модель многослойного управления, это рассматривалось подробно. Для каждого случая нужна гипотеза о том, что именно изменяется и как это изменение влияет на поведение. Общая методология помогает поставить такие исследовательские вопросы, а ответы на них получают из моделей-гипотез предполагаемой архитектуры управления и наблюдений над исследуемой системой для уточнения этих моделей-гипотез.
Выбирается архитектура целиком, вместе с её реализацией
Число слоёв, состав наблюдений, частоты пересчёта, способы обмена и настройки регуляторов разных слоёв влияют друг на друга. Более подробная модель может улучшить план, но потребовать больше времени на вычисление, план будет в итоге хорош только теоретически, а практически не успевать на что-то повлиять. Более частое обновление команд исполнительным механизмам (впрочем, и другим слоям управления) может уменьшить ошибку, но увеличить нагрузку на общий процессор или канал связи, управление станет неустойчивым, в нём появятся дыры неуправляемых событий. Поэтому CAD.4 предлагает сравнивать целые варианты управления плюс управляемой системы для одной задачи. Это ход на системность: система управления и система, которой она управляет, образуют целую управляемую систему -- биологическую, техническую (киберфизическую), организационную. Качество управления нельзя оценить только по качеству системы управления. Его можно оценить только по качеству управления в целой управляемой системе.
Для технического проекта это означает совместный выбор моделей, периодов работы слоёв, горизонтов планирования и параметров управления с учётом времени исполнения -- и это всё обязательно на выбранном оборудовании. Расчёт, выдающий точную команду после истечения срока её применения, потребует изменения или архитектуры управления, или архитектуры системы под управлением. В числе вариантов могут быть упрощение модели, другое разделение вычислений между слоями, изменение частоты обмена и использование иных вычислительных ресурсов, но также и изменение конструкции находящейся под управлением системы.
Для компании делегирование полномочий рассматривается вместе с информацией, компетенциями, но также и корпоративными ресурсами, которые позволят воспользоваться этими полномочиями: одна и та же система управления будет давать разные результаты при наличии разных ресурсов предприятия, которыми она управляет. Предприятие холдинга может быстрее согласовывать заказы с клиентами, если ему передали право принимать определённые обязательства. Тогда нужно также определить, как оно узнаёт о доступности общего ресурса холдинга (скажем, ресурсов на оборотный капитал) и как остальные предприятия узнают о принятом им обязательстве. При сравнении вариантов учитываются затраты на переход: дообучение персонала и доработка AI-агентов, изменение информационных систем, пересмотр действующих договорённостей.
Одинаковая задача при одинаковом бюджете нужна для содержательного сравнения. Если при новой организации управления предприятие быстрее выполняет меньший объём заказов, надо отдельно оценить изменение объёма и изменение скорости. Можно принять и другую задачу, но тогда будет понятно, за счёт чего получено улучшение. При реверс-инженерии организма сравниваются объясняющие модели: насколько они согласуются с наблюдениями и какие различающиеся результаты предсказывают при вмешательстве. В обоих случаях сравнение целых архитектур требует явно назвать результат, который от них ожидается.
Концептуальный и методологический синтез в CAD связывает SoTA исследовательские результаты
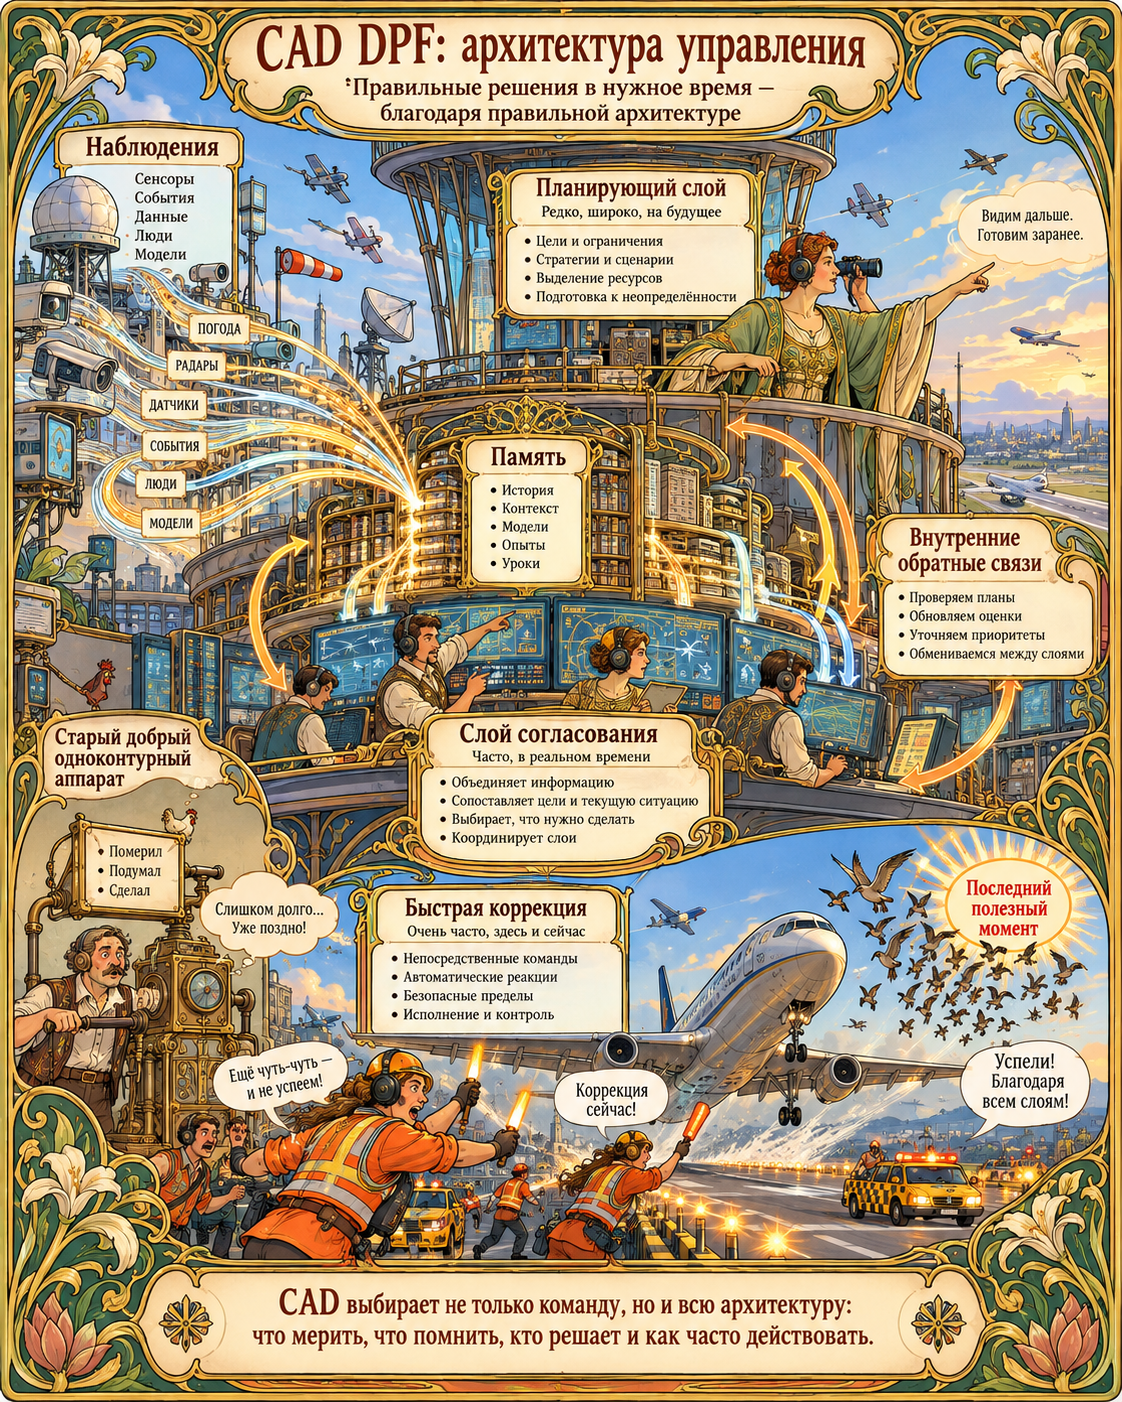
Теперь можно точнее описать, что именно собрано в CAD DPF. Исследования архитектур управления разбирают разные архитектурные структуры многослойного управления в сочетании с общим проектированием системы управления и системы, находящейся под управлением. Nakahira и коллеги [4] исследуют выигрыш от сочетания компонентов с разными свойствами. Li и коллеги [3] — работу внутренних обратных связей при использовании прогнозов и задержанных сигналов. Matni, Ames и Doyle в работе о количественном подходе к слоёным архитектурам [2] рассматривают разделение общей задачи управления на слои и последствия ослабления связей между этими слоями (собственно архитектурная работа). В работе Stamouli, Tsiamis, Morari и Pappas 2025 года [7] исследуются многоскоростное управление линейными системами, слежение за заданным поведением и согласование ограничений. Препринт Verhoek, Stamouli, Pappas и Matni 2026 года [8] ставит задачу совместного выбора архитектурных переменных и настроек для двухслойной линейной системы: размеры моделей, соотношение частот, горизонты и параметры управления рассматриваются в общей постановке. CAD использует эти исследования для построения и сравнения вариантов архитектуры с учётом требований к поведению системы и условий исполнения управления.
Концептуальный синтез даёт согласованный язык (онтологию и лексику) для соединения этих результатов. Состояние системы отделяется от оценки состояния, рассчитанная траектория — от фактического движения, функциональный слой — от воплощения системы, исполняющей работу по методам слоя. Эти различения позволяют точно описывать разные архитектуры управления в их существенном разнообразии. Например, граница ошибки слежения связывает расчёт планировщика с требованиями к фактическому движению, а время вычисления связывает алгоритм планирования с возможностями его реализации -- и вот эти связи для самых разных ситуаций повторяются, но вот конкретная их реализация может существенно отличаться.
Методологический синтез задаёт способ использовать такие связи при проектировании, это синтез методов архитектурного проектирования. Мы сказали, что должны быть слои и работа с внутренними откликами между этими слоями -- и что? Делать что, чтобы создать хоть как-то оптимальную систему управления? Так что разные паттерны говорят о методах снятия типовых затруднений при проектировании систем управления:
* Наблюдения и память должны обеспечить информацию для выбора управляющих воздействий — этим занимается CAD.5 (он был разработан последним, но логически он идёт первым, не обращайте внимания на номер).
* При разделении работы между слоями нужно установить, как выбранный план определяет доступные корректирующие воздействия и какие ограничения исполнения требуют пересмотра плана — CAD.1.
* По содержанию заданий и правилам их передачи между слоями рассчитывается изменение ошибки слежения — CAD.2.
* Допустимые задания согласуются с возможностями коррекции так, чтобы управляемая система соблюдала ограничения и могла продолжать работу — CAD.3.
* Полученные варианты архитектуры сравниваются вместе с настройками и ресурсами реализации — CAD.4.
Связи между этими методами снятия затруднений позволяют возвращаться к конкретному архитектурному выбору при изменении проблемной ситуации. Например, увеличение задержки измерений меняет оценку текущего состояния, возможную ошибку слежения и допустимые задания для слоёв планирования. Если после пересчёта нужное качество управления недостижимо, придётся изменить канал наблюдения, работу слоёв или допустимое качество управления. Методологический синтез результатов разных SoTA-методов в CAD даёт возможность архитектурной работы, согласованно снимающей самые разные затруднения при работе с архитектурами систем управления.
Это не конец истории: концептуальный и методологический синтез управления в FPF Library будет продолжен
Концептуальный и методологический синтез CAD по результатам исследований SoTA архитектур управления вполне можно распространить на SoTA в управлении самыми разными системами разной природы. Так же, как кибернетика и ТАУ и ТАР описывали разные частные постановки задачи управления, в FPF Library уже описаны частные постановки задачи управления переходом от "мы были вот тут, надо как-то попасть вот сюда и не сбиться с пути".
Например, планирование работы от достигнутого в экономике (и не только) имеет название "маржинальность", и она уже представлена несколькими взаимодополняющими паттернами. C.11.CRC предлагает оценивать вклад конкретного изменения относительно имеющейся конфигурации: что получится при добавлении, замене или удалении с учётом взаимодействий, ограничений и будущих возможностей. Изменение может быть мелким или крупным, а результаты могут измеряться по нескольким характеристикам -- и тоже оказаться мелкими или крупными, независимо от крупности самого изменения. В OPS.14 этот ход применяется к экономическим последствиям (операционное управление -- это управление!), в STR.8 становится построением программы изменений от фактических стартовых условий с сохранением уже достаточного, а STR.9 помогает сравнивать варианты перехода целиком (стратегирование -- это управление!). Общая установка: ценность следующего действия зависит от того, что уже есть и что происходит, мышление и действие зависят от вот этой границы уже достигнутого и приращения к достигнутому ("мышление на марже").
CAD разворачивает эту маржинальность, "планирование от достигнутого", оценки предельного изменения в ситуацию непрерывного управления, вводит её в какой-то ритм. Мы располагаем оценкой текущего состояния и моделью того, куда приведут возможные воздействия; выбираем воздействие, наблюдаем исполнение и последствия, уточняем оценку и пересматриваем продолжение. CAD.5 связывает выбор с реально исполненным и поступившими наблюдениями, CAD.3 удерживает допустимость дальнейшего движения. Поэтому «следующее поколение маржинального мышления» хорошо выражает методологический ход: сравнение приращений включается в замкнутый цикл прогноза, действия и сверки с реальностью. Неопределённость уже учитывается в CRC; усиление CAD состоит в ритмичной организации исполнения команд в условиях постоянной неопределённости.
У этих подходов действительно общее основание: выбирать продолжение из достигнутого, учитывая желаемое, возможное и известное о ситуации. Маржинальный анализ сравнивает изменения, планирование связывает их в осуществимое продолжение, подруливание корректирует действия по новым сведениям, управление организует весь этот процесс относительно целей и ограничений. При концептуальном и методологическом синтезе особенно важно будет сохранить различения между состояниями и их оценкой, прогнозируемым и наблюдённым результатом выполнения команд, намеченным и исполненным действием, ведущим или не ведущим к прогнозируемым результатам. Благодаря этим различениям становится видно, что именно требует пересмотра: методы действий, план работ по этим методам, оценка состояния по итогам действий, модель последствий действий, но также ещё и конструкция системы, находящейся под управлением, -- ибо "контроллер и контролируемая им система должны проектироваться совместно".
Тут надо будет как-то получить и общую онтологию управления, и общий набор методов управления, а также лексику нейтрального языка, которые можно было бы конкретизировать для самых разных школ, изучающих управление, как бы ни различались эти школы. Скажем, если посмотреть на вот эти общие описания, то можно пытаться учесть в этом синтезе и идеи active inference [9], и идеи многих других школ.
Не менее интересно смотреть и на развитие идей подобного синтеза. Так, Doyle [10] сразу предлагал встраивать в системы управления защиты: ибо для разного сорта паразитов выгодная стратегия — не захватывать всю управляемую систему, чтобы поставить её под свой контроль, а захватить систему управления (он называл это "зомби", общее название для паразитов с такой стратегией), поэтому интерфейсы системы управления надо сразу тщательно проектировать на предмет их защиты (и тут у нас тоже есть Defense and Transmission Modeling DPF).
В такой общей постановке задачи огромные части библиотеки FPF оказываются работающими с проблематикой управления -- поэтому хорошо бы продолжить работу по концептуальному и методологическому синтезу систем управления, чтобы иметь небольшое компактное мышление об управлении, позволяющее обсуждать управление в системах самой разной природы, в самых разных ситуациях, в самых разных проектах.
Так что Control Architecture Design (CAD) DPF опубликован, но концептуальный и методологический синтез идей управления продолжится. Возможно, надо начать с паттерна длинной управленческой мантры: «оценить положение → построить возможные продолжения → сравнить и выбрать → исполнить → проверить результат → пересмотреть продолжение», связав её с существующими паттернами Core и DPF, при этом с учётом невязки прогноза и реальности, а также ограничений на ресурсы и время для исполнения, проверки результата, да и всего остального. Предметные методы сохранят собственные способы измерения, прогнозирования и проверки допустимости, а общая схема позволит переносить удачные ходы между областями и замечать пропущенные звенья. Например, где программа изменений опирается на устаревшую оценку положения или где результат действия измеряют, но последующий план по нему не меняют (имеют не цикл, а описание одного шага). Но это всё ещё требует отдельных кампаний: что там из паттернов надо добавить, что обобщить, что оставить, что из SoTA исследований учесть дополнительно.
Литература
[1] Wiener N. *Cybernetics: or Control and Communication in the Animal and the Machine*. 1948; второе издание — 1961. Переиздание второго издания, MIT Press, https://mitpress.mit.edu/9780262355919/cybernetics-or-control-and-communication-in-the-animal-and-the-machine/.
[2] Matni N., Ames A. D., Doyle J. C. *A Quantitative Framework for Layered Multirate Control: Toward a Theory of Control Architecture*. IEEE Control Systems, 2024, 44(3), 52–94. https://doi.org/10.1109/MCS.2024.3382388. Открытый препринт, https://arxiv.org/abs/2401.15185, опубликован под названием *Towards a Theory of Control Architecture: A quantitative framework for layered multi-rate control*.
[3] Li J. S., Sarma A. A., Sejnowski T. J., Doyle J. C. *Internal feedback in the cortical perception-action loop enables fast and accurate behavior*. Proceedings of the National Academy of Sciences, 2023, 120(39), e2300445120. https://doi.org/10.1073/pnas.2300445120). Открытый текст: https://arxiv.org/abs/2211.05922.
[4] Nakahira Y., Liu Q., Sejnowski T. J., Doyle J. C. *Diversity-enabled sweet spots in layered architectures and speed–accuracy trade-offs in sensorimotor control*. Proceedings of the National Academy of Sciences, 2021, 118(22), e1916367118. https://doi.org/10.1073/pnas.1916367118. Открытый текст и дополнительные материалы: https://authors.library.caltech.edu/records/0e3kn-k8t60.
[5] Figure. *Introducing Helix 02: Full-Body Autonomy*. 27 января 2026. Техническое описание разработчика, https://www.figure.ai/news/helix-02.
[6] Goldratt E. M. *Critical Chain*. North River Press, 1997. Книга на сайте Goldratt Marketing, https://www.toc-goldratt.com/en/product/Critical-Chain.
[7] Stamouli C., Tsiamis A., Morari M., Pappas G. J. *Layered Multirate Control of Constrained Linear Systems*. Препринт: https://arxiv.org/abs/2504.10461.
[8] Verhoek C., Stamouli C., Pappas G. J., Matni N. *Co-designing a Layered Control Architecture*. Препринт: https://arxiv.org/html/2610.20900.
[9] Friston K., FitzGerald T., Rigoli F., Schwartenbeck P., Pezzulo G. *Active Inference: A Process Theory*. Neural Computation, 2017, 29(1), 1–49. https://doi.org/10.1162/NECO_a_00912, Открытый текст в UCL Discovery: https://discovery.ucl.ac.uk/id/eprint/1530701/.
[10] Doyle J. C., Nakahira Y. *Universal Laws and Architectures*. 2016. Материал пленарного доклада о теории архитектур, ограничениях, компромиссах и уязвимостях сложных систем. Авторский PDF: https://users.ece.cmu.edu/~ynakahir/CCC2016.pdf.